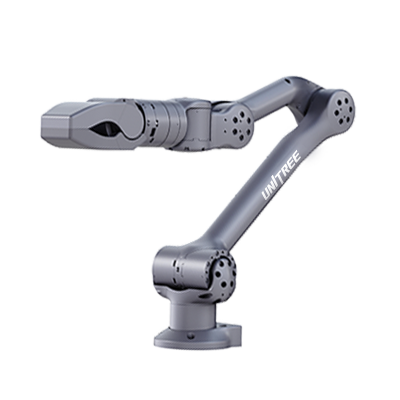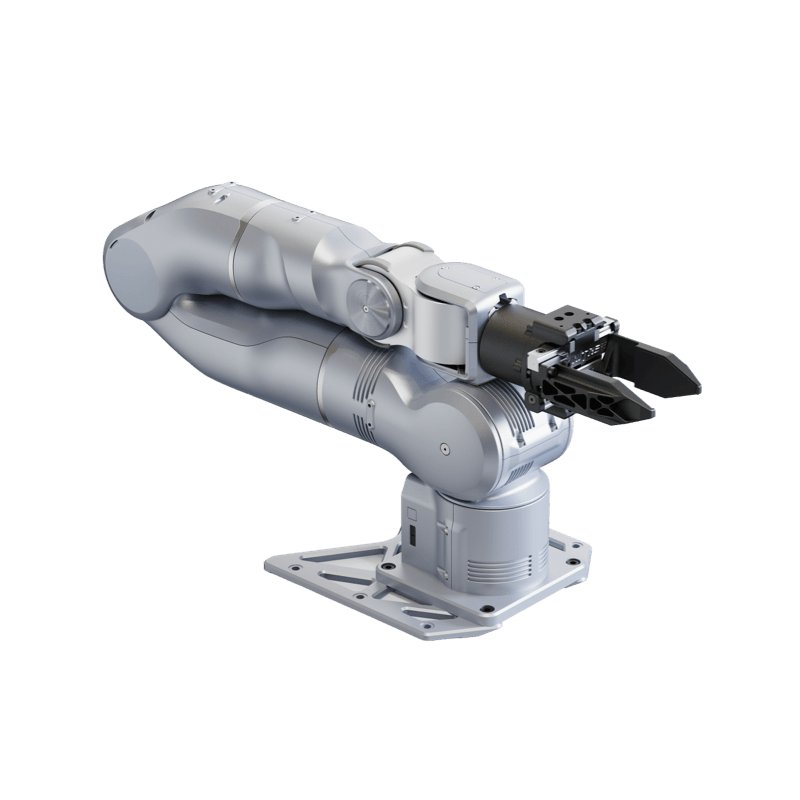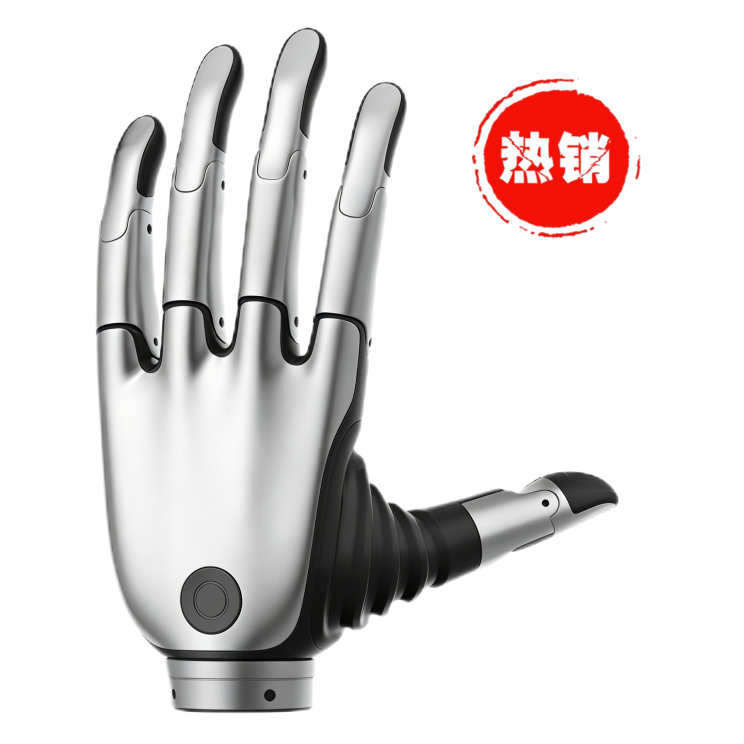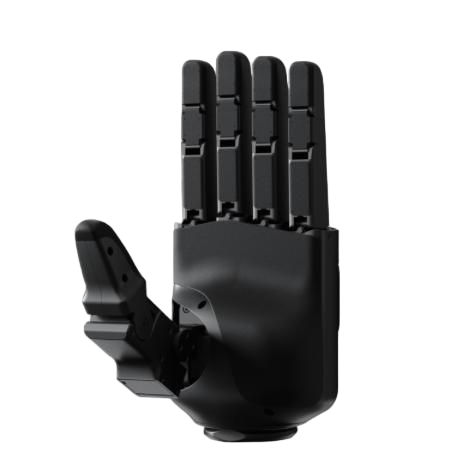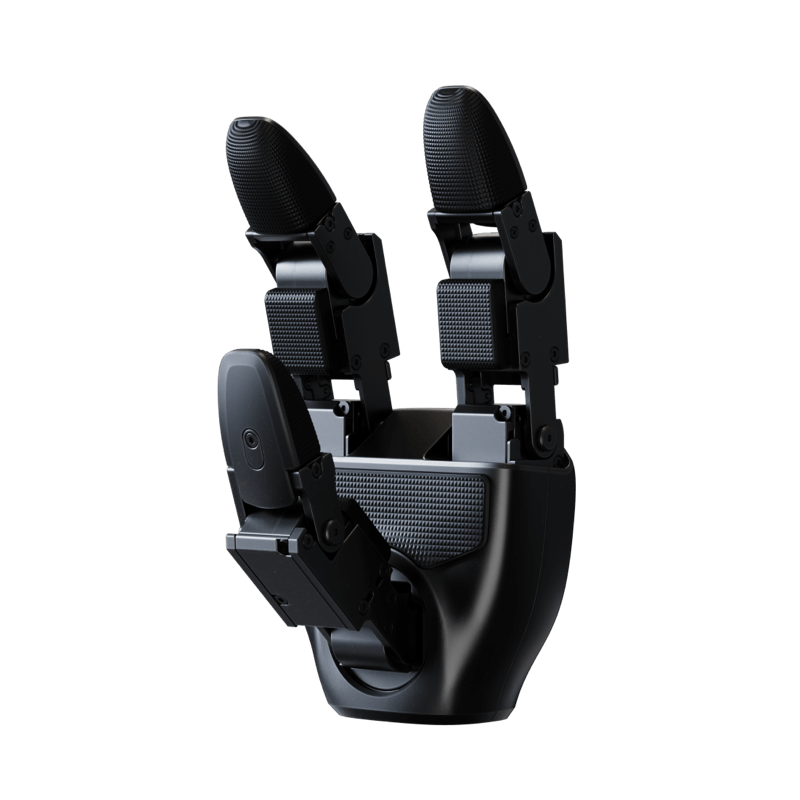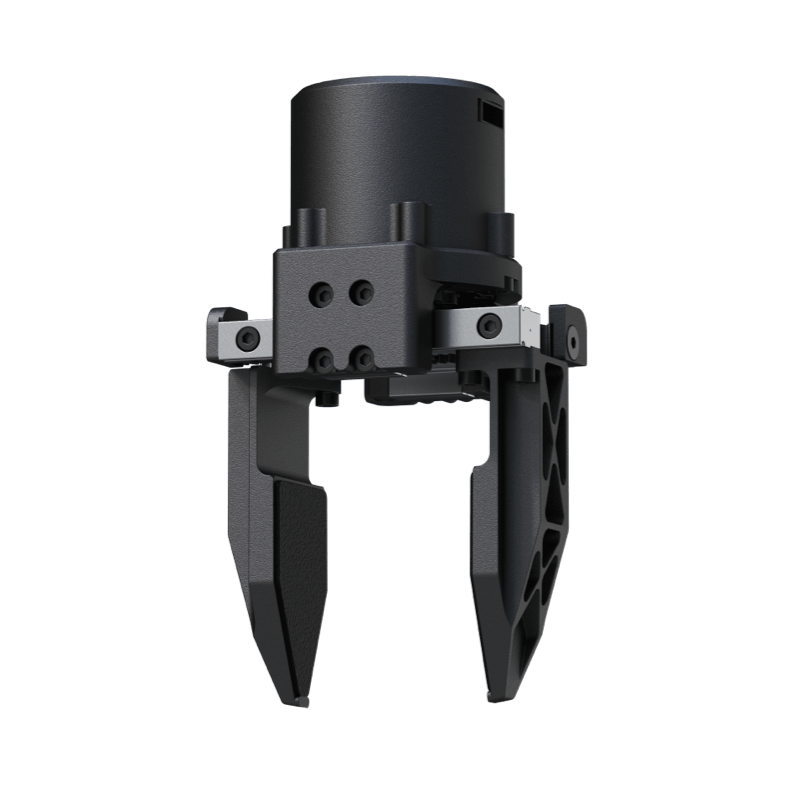


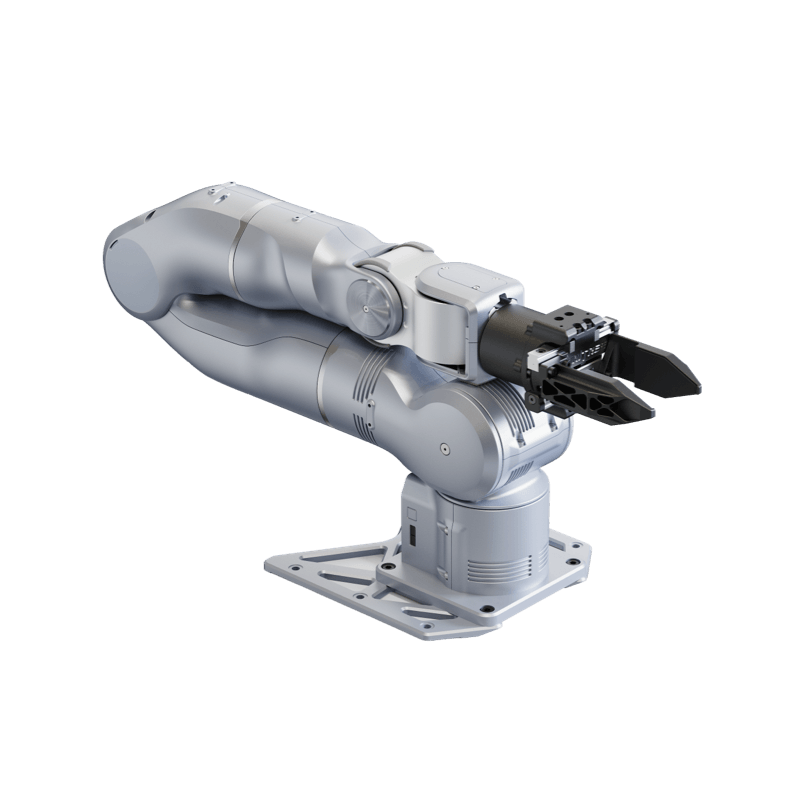
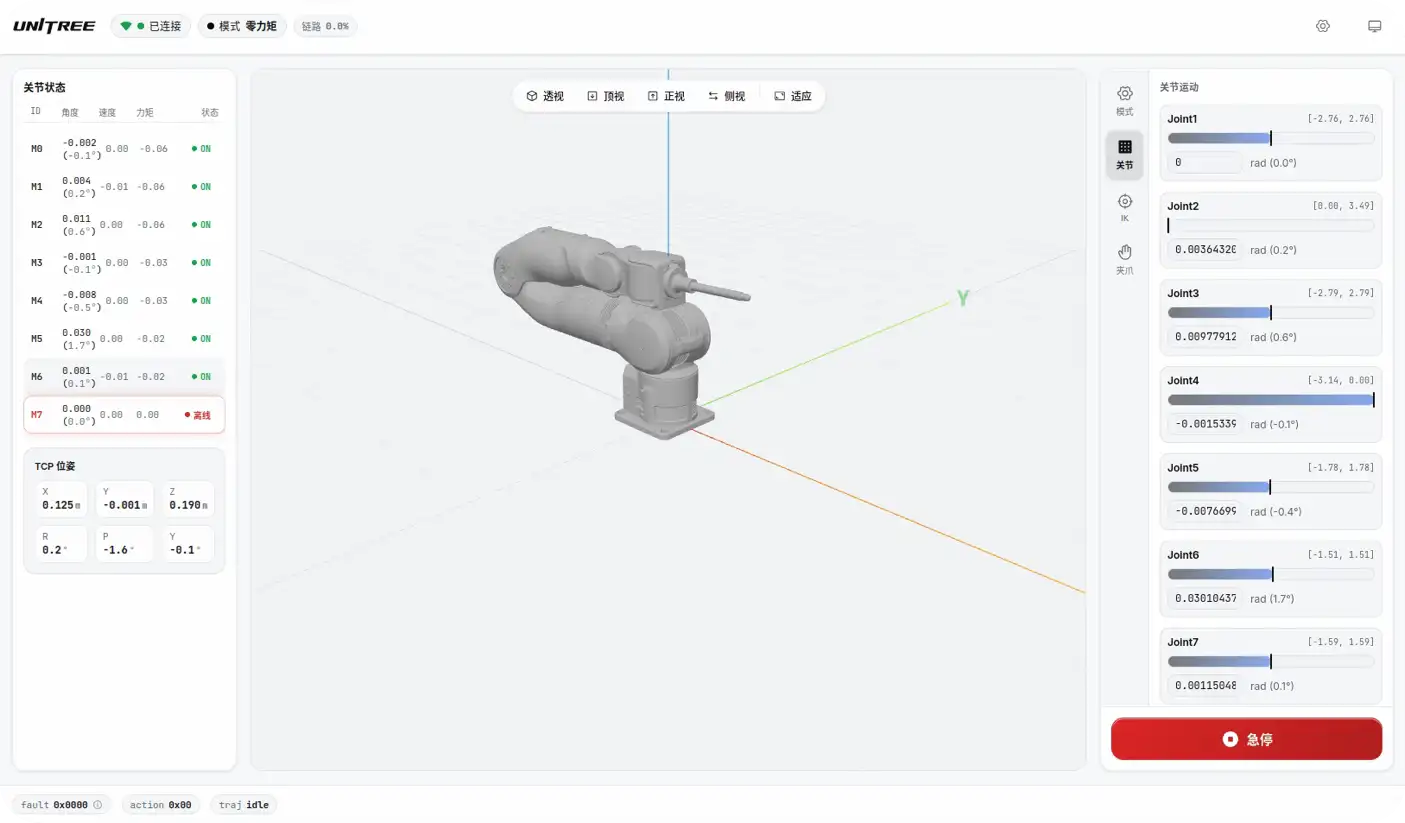
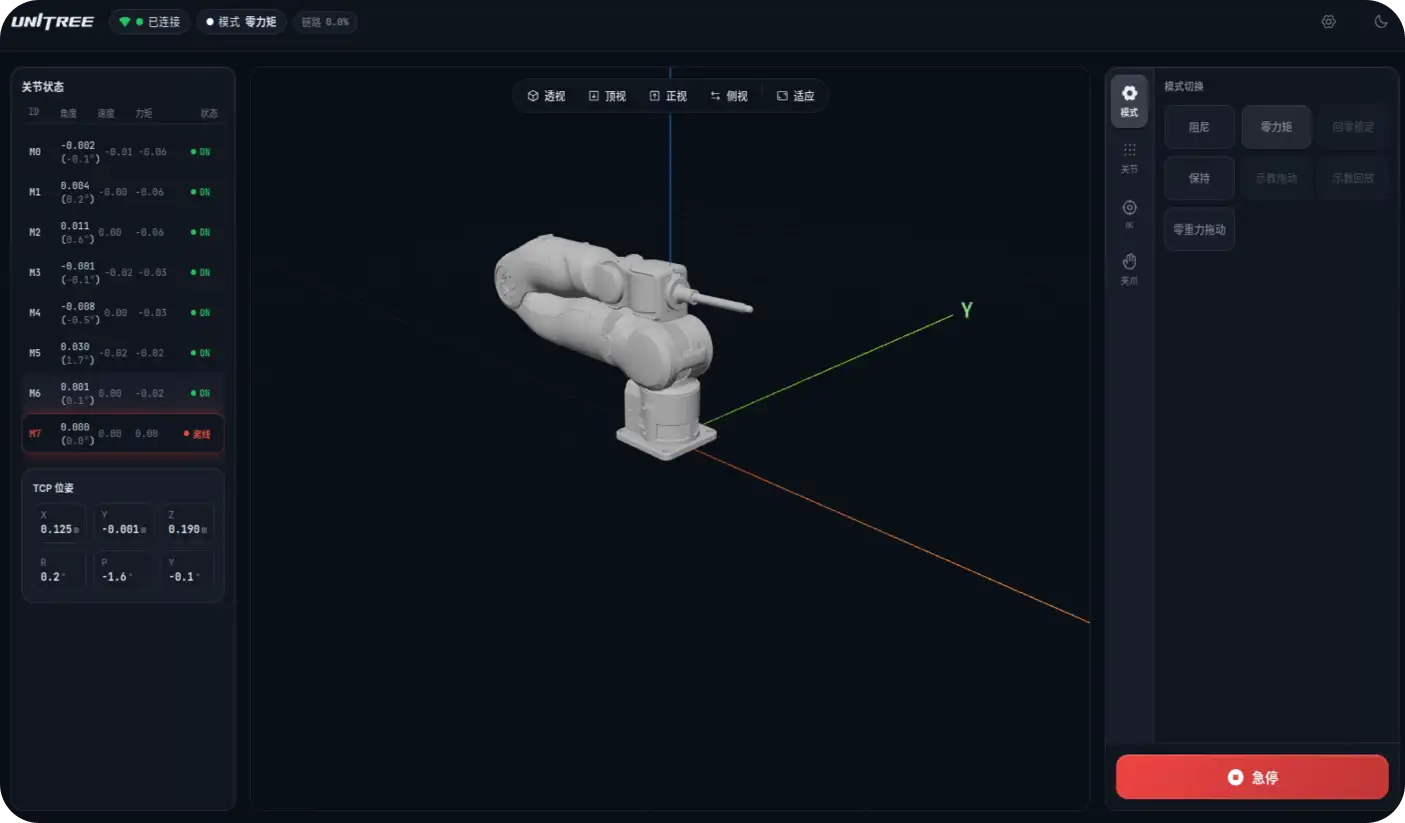
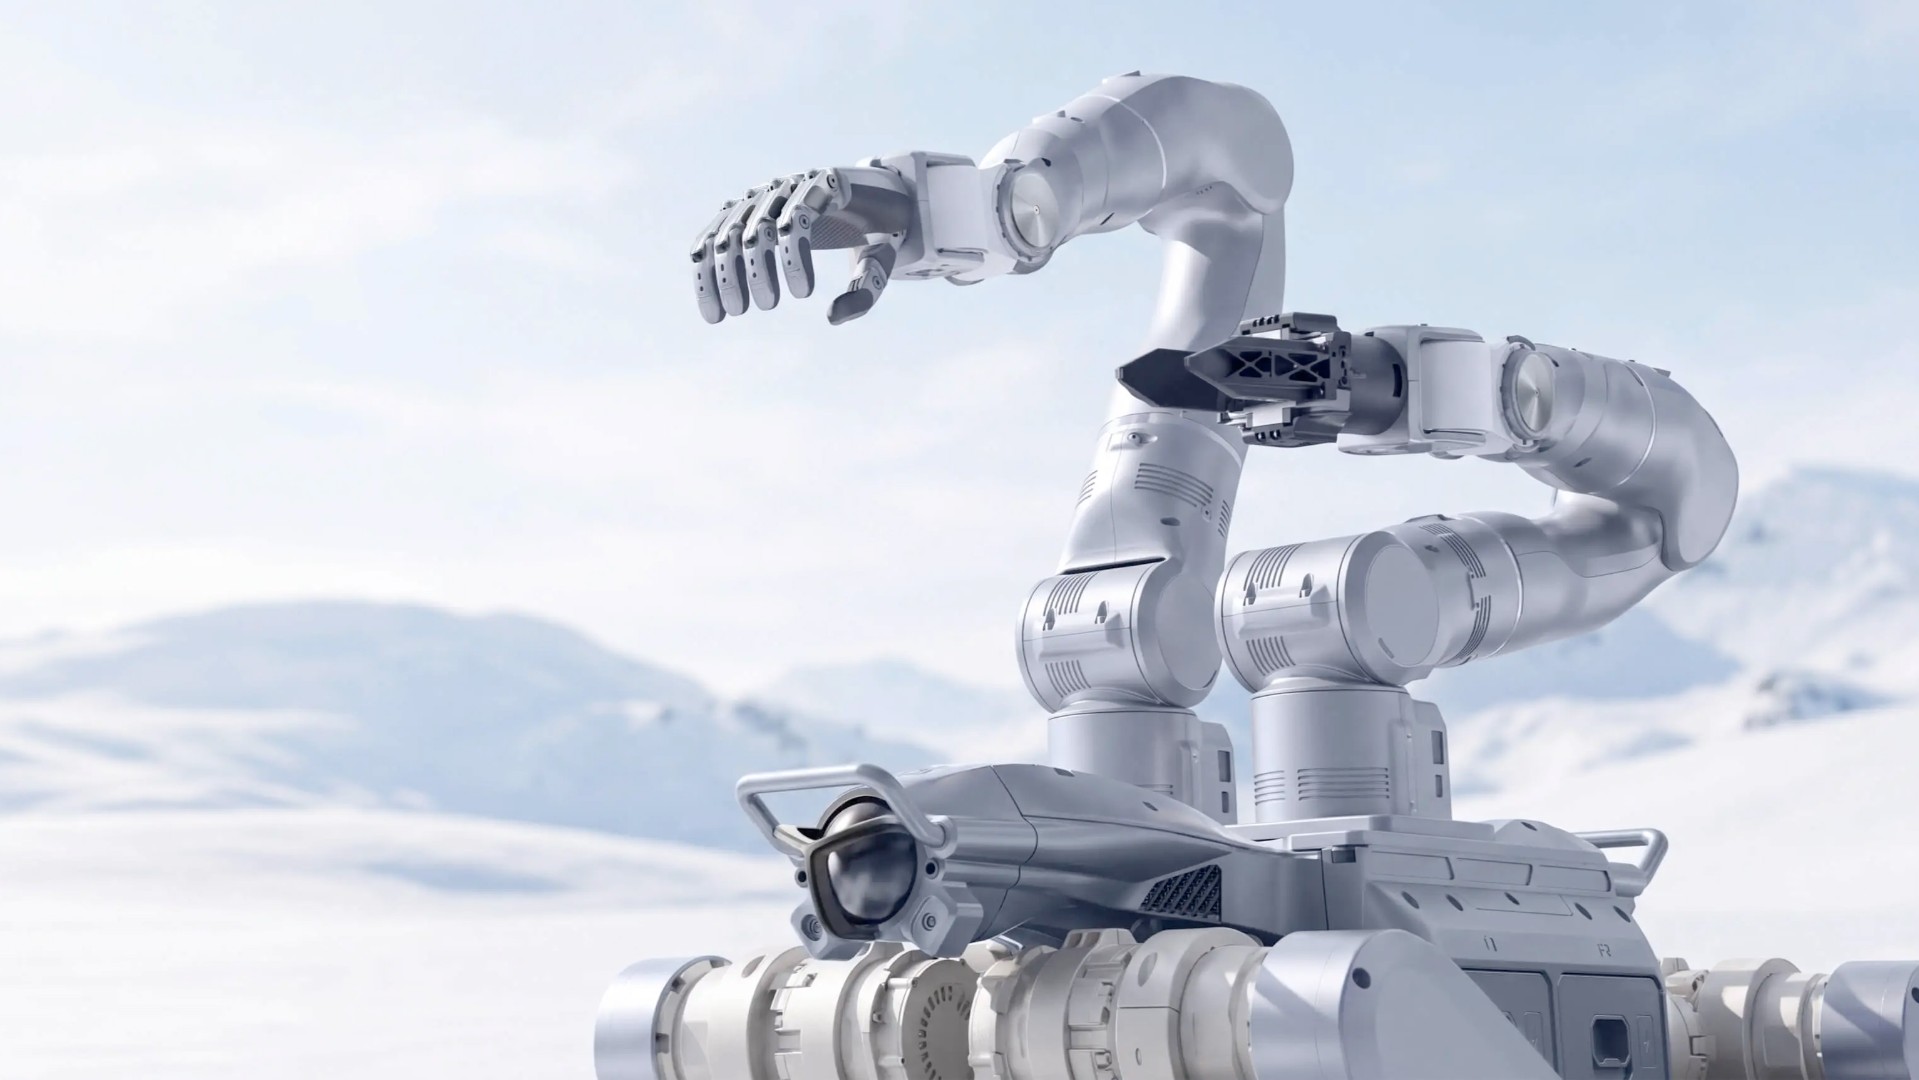
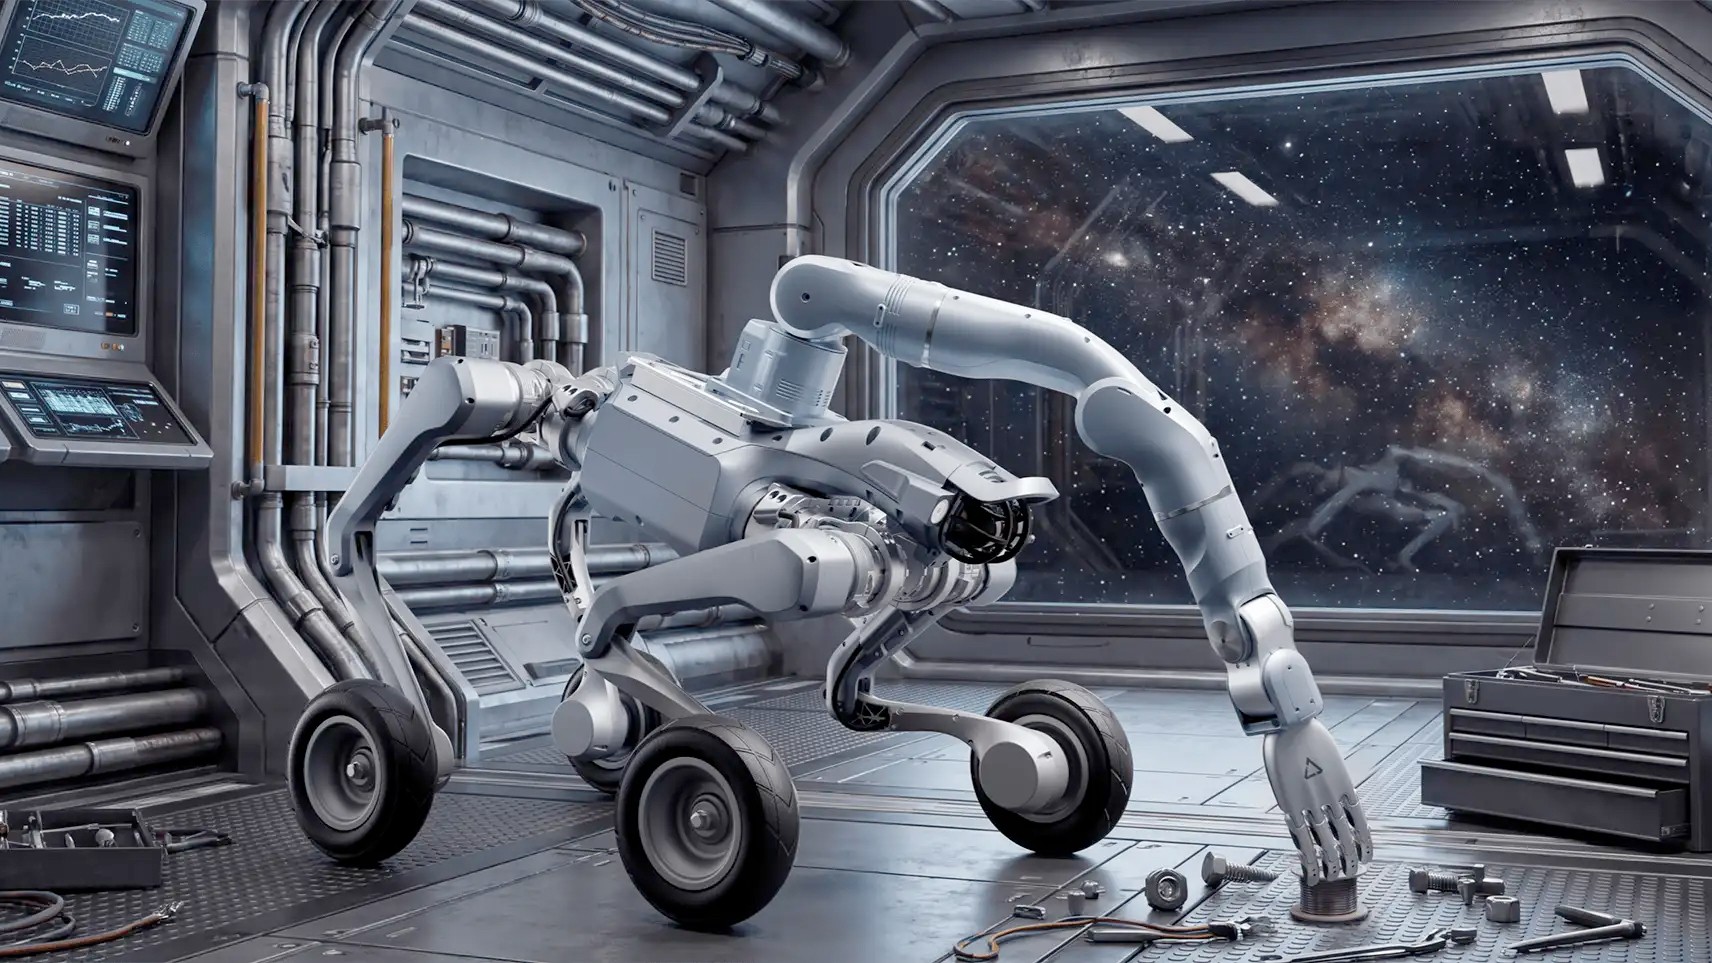
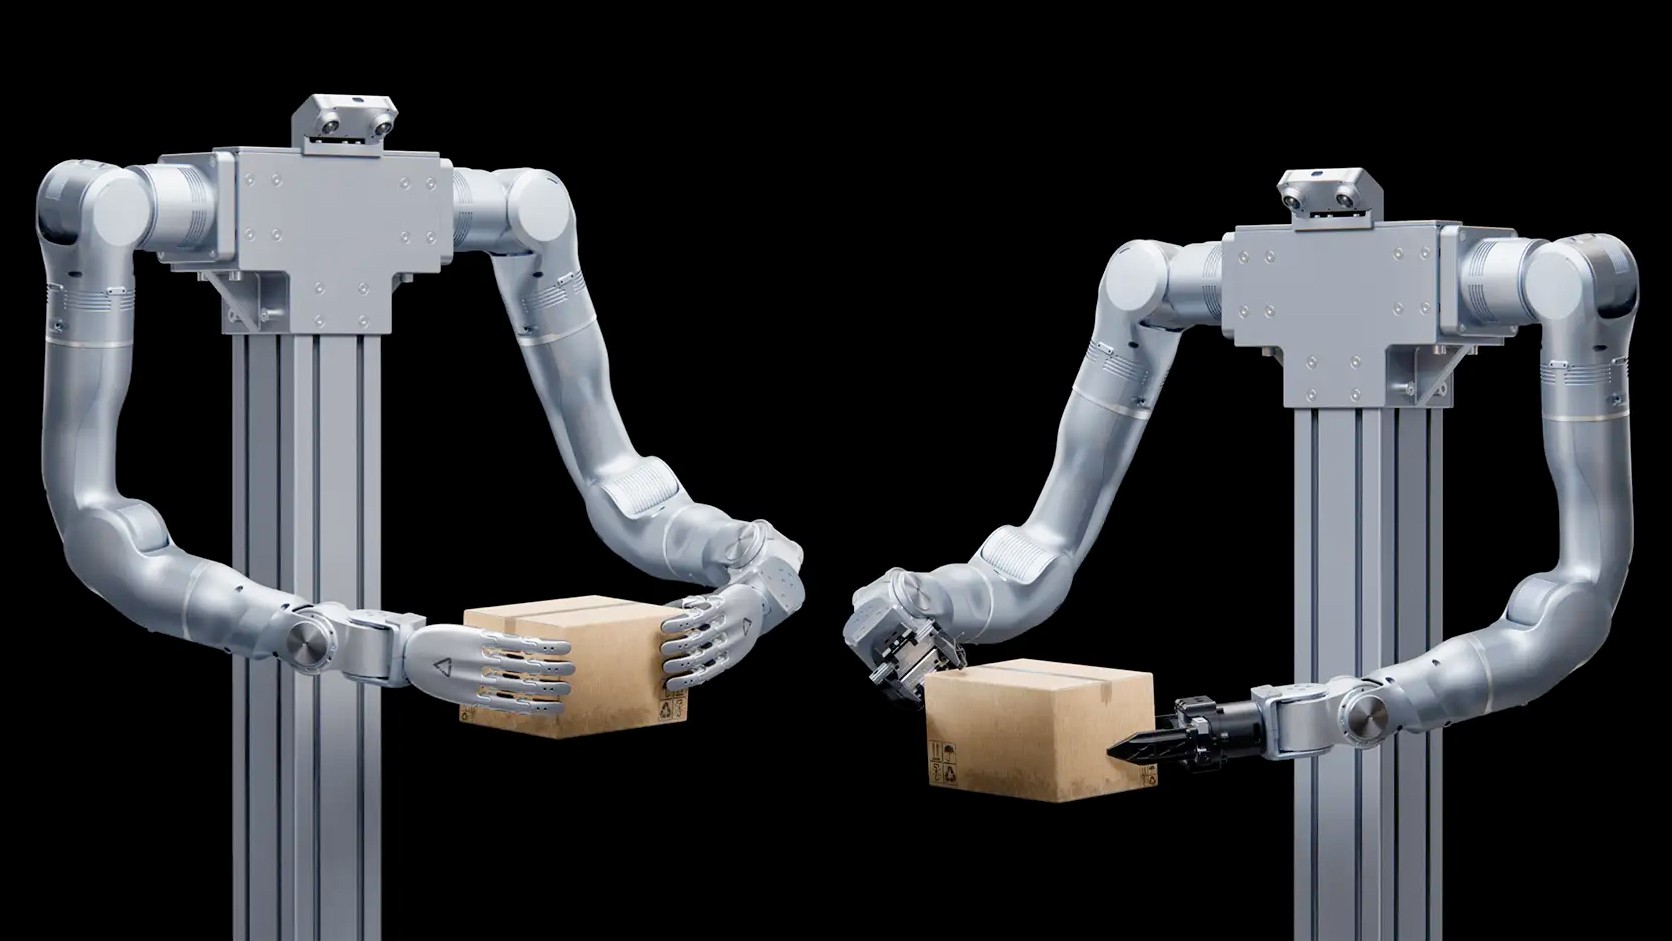
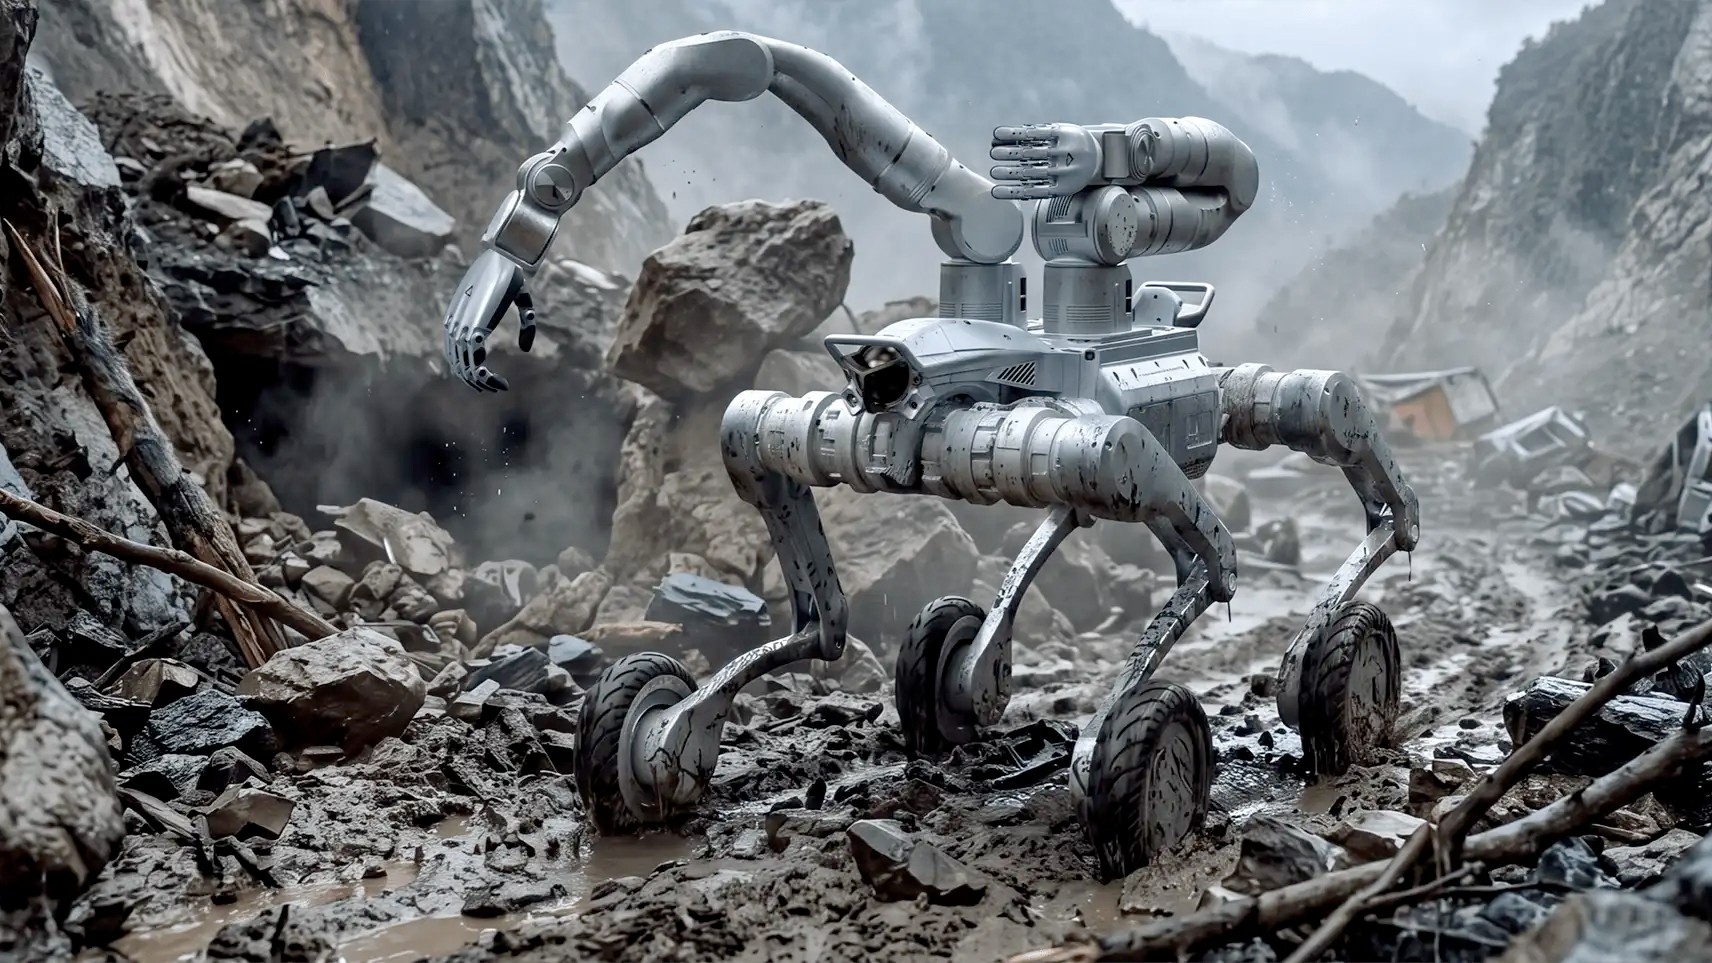
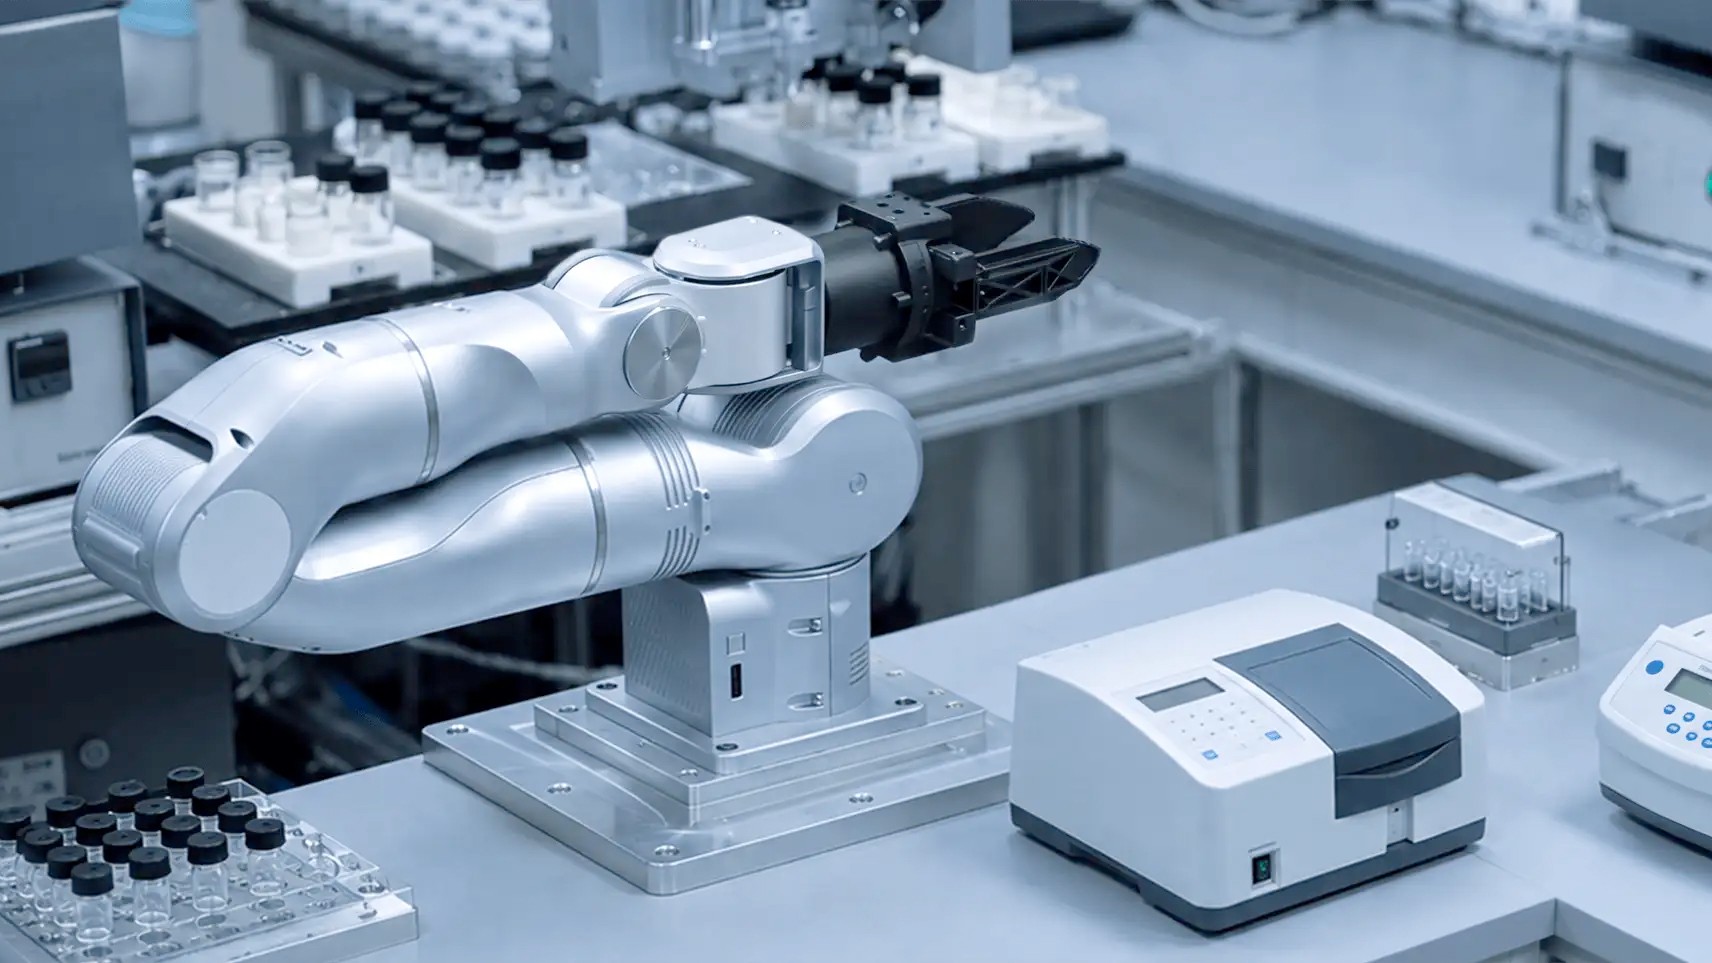
D2 全金属机身轻量化机械臂,具备良好环境适应性,可应对户外与复杂工况挑战,适配科研教学、移动机器人搭载、具身智能开发等场景。整机采用一体化全金属结构,关节集成宇树自研高性能伺服,支持位置、力控多模式控制,内置双编码器实现高精度位置感知,自带碰撞检测,人机交互安全。 D2 预留标准化末端接口,可快速换装二指夹爪、Dex 系列灵巧手,适配多类抓取作业;配套完整 SDK 与开发例程,支持二次开发、遥操作、视觉抓取算法验证。可独立桌面部署,也可直接集成在四足、轮式移动平台上,是高校实验室、科研项目开展移动操作、人机交互、机器人操作学研究的高性能开发平台。
| 净重 | 5.9kg |
| 臂长 | 633mm |
| 负载 | 3kg |
| 电源需求 | 供电电压:36V~58V |
| 控制器 | 集成 Arm Cortex-M33 32 位处理器 |
| 外部接口 | XT30 电源接口 ×1、Type-C ×1、网口 ×1、RS485 ×1 |
| 固件升级 | IAP升级 |
| 自由度 | 7自由度+1夹爪 |
| 夹爪工作半径 | 780mm |
| 机身材质 | 铝合金 |
| 功耗 | 峰值功率:870W; 常规功率:≤60W |
| 通讯方式 | UDP / Serial(串口) |
| 控制方式 | SDK / 上位机 / 拖拽示教 / 离线轨迹 |
| 控制周期 | 500Hz |
 Donghu Robot Laboratory, 2nd Floor, Baogu Innovation and Entrepreneurship Center,Wuhan City,Hubei Province,China
Tel:027-87522899,027-87522877
商务合作:18062020215
销售咨询:18062020221
服务热线:027-87522899
 |
 |